Ein LiFePO4-Akku kann für einen mobilen Roboter mit regelmäßigem Schichtbetrieb sinnvoll sein, wenn genügend Platz für den benötigten Akkupack vorhanden ist. Beginnen Sie mit Betriebsspannung, gemessenem Energieverbrauch, Spitzenstrom und Ladeplan des Roboters. Prüfen Sie anschließend, ob das BMS zur Überwachung und zum Schutz der Zellen mit der Robotersteuerung und dem Ladegerät zusammenarbeiten kann.
Dieser Leitfaden behandelt fahrerlose Transportfahrzeuge (AGVs), autonome mobile Roboter (AMRs), Transportroboter in Fabriken und fahrende Service-Roboter für Lieferung, Reinigung oder Inspektion. Diese Gruppen können sich überschneiden: Auch ein Service-Roboter kann eine autonome mobile Plattform verwenden. Die Anforderungen an den Akku hängen von Nutzlast, Fahrstrecke und eingebauten Geräten ab. Ein Akkupack, der in einer Plattform funktioniert, kann in einer anderen andere Anschlüsse, Schutzeinstellungen oder eine andere mechanische Ausführung benötigen.
Wann LiFePO4 für einen Roboterakku infrage kommt
LiFePO4, auch LFP genannt, ist eine Lithium-Ionen-Chemie. Thermische Stabilität und das Potenzial für eine lange Zyklenlebensdauer machen sie für Geräte mit häufigen Lade- und Entladevorgängen interessant. Dafür ist die Energiedichte zu berücksichtigen: Gegenüber vielen nickelbasierten Lithium-Ionen-Systemen kann dieselbe gespeicherte Energie mehr Platz oder Gewicht erfordern.
Bei einem fahrenden Roboter beginnt die Auswahl deshalb mit Akkufach und Einsatzprofil. Für einen kompakten Roboter mit enger Gewichtsgrenze sollten Sie vollständige Akkupacks vergleichen, bevor Sie die Chemie festlegen. Auch Gehäuse, Anschlüsse und Schutzelektronik beanspruchen Platz.
Fragen Sie beim Lieferantenvergleich nach den Bedingungen der Zyklenprüfung: Temperatur, Lade- und Entladerate, Entladetiefe und Restkapazität am definierten Lebensdauerende. Eine Zyklenzahl ohne diese Angaben sagt wenig darüber aus, wie sich der Akku auf Ihrer Fahrstrecke verhält.
Unterschiedliche Aufgaben stellen unterschiedliche Anforderungen
Ein Transportroboter im Lager oder in der Fabrik verbringt einen großen Teil seiner Schicht mit Lasttransport, Wendemanövern und Warten an Übergabestellen. Messen Sie eine repräsentative Fahrt mit Beladung und berücksichtigen Sie gegebenenfalls den Hubmechanismus. Eine Auslegung nach dem Verbrauch des leeren Fahrzeugs kann den tatsächlichen Energiebedarf unterschätzen.
Ein fahrender Lieferroboter bewegt sich beispielsweise zwischen Empfangsbereichen, Produktionsstationen oder anderen Zielen im Gebäude. Zu seinem Lastprofil gehören häufige Stopps sowie Navigation, Rechenleistung und Standby-Verbrauch. Berücksichtigen Sie Schwellen, Rampen und Wartezeiten bis zum nächsten Auftrag, wenn Sie die Laufzeit abschätzen.
Bei einem Reinigungsroboter kommen Bürsten, Pumpen oder Absaugung zur Antriebslast hinzu. Ein Inspektionsroboter kann Kameras, Beleuchtung oder andere Messgeräte tragen, die auch im Stillstand aktiv bleiben. Dadurch entstehen unterschiedliche Energiebilanzen, selbst wenn Fahrgestell und Nennspannung ähnlich aussehen.
Betrachten Sie diese Beispiele als zu prüfende Anwendungen, nicht als Nachweis dafür, dass ein Akku für alle geeignet ist. Entscheidend sind der vollständige Arbeitszyklus, der verfügbare Einbauraum und der Ladeplan des jeweiligen Roboters.
Eignet sich LiFePO4 auch für humanoide Roboter?
LiFePO4 kommt für einen humanoiden Roboter infrage, wenn ein vollständiger Akkupack die Anforderungen an Masse, Platz, Leistung und Laufzeit erfüllt. Die Bewertung unterscheidet sich jedoch von der Auslegung eines Akkus für ein fahrendes Untergestell.
Fragen Sie den Konstrukteur einer gehenden Plattform nach zulässiger Akkumasse und Schwerpunktlage sowie nach Strommessungen beim Stehen, Gehen, Heben und bei Bewegungsübergängen. Ein Akkupack mit genügend Wattstunden kann trotzdem zu schwer sein oder wiederkehrende Stromspitzen nicht liefern.
Vergleichen Sie vollständige Akkupacks und validieren Sie die ausgewählte Ausführung im Roboter. Die Bezeichnung „Roboterakku“ allein belegt keine Kompatibilität mit einer bestimmten humanoiden Plattform. Stellen Sie deshalb Bewegungsprofil und mechanische Grenzen bereit, bevor Sie eine Akkuempfehlung anfragen.
Die Spannung im gesamten Betrieb abgleichen
Die Bezeichnung „24-V-Roboter“ ist nur ein Ausgangspunkt. Prüfen Sie den zulässigen Spannungsbereich von Motorsteuerungen, Bordcomputer, Sensoren, DC-DC-Wandlern und Ladegerät.
Ein LiFePO4-Akkupack mit acht Zellen in Reihe hat bei 3,2 V je Zelle eine Nennspannung von etwa 25,6 V. Seine Spannung verändert sich beim Betrieb und Laden. Der Roboter muss die freigegebene obere Akkuspannung vertragen und unter Last oberhalb seiner unteren Betriebsgrenze weiterarbeiten können. Legen Sie die Ladespannung anhand der konkreten Akkuspezifikation fest.
Klären Sie auch das Verhalten bei niedrigem Ladezustand. Der Roboter sollte genügend nutzbare Energie haben, um zur Ladestation zurückzukehren oder an einem geeigneten Ort anzuhalten, bevor eine Schutzabschaltung des Akkus die Versorgung unterbricht.
Kapazität aus dem tatsächlichen Arbeitszyklus berechnen
Schätzen Sie mit Wattstunden (Wh) ab, wie viel Energie zwischen zwei Lademöglichkeiten benötigt wird. Berücksichtigen Sie Fahren, Wenden, Heben, Rechenleistung, Sensorik und Warten. Bei einem Reinigungsroboter kommen Bürsten, Pumpen oder Saugmotoren hinzu.
Messen Sie den Verbrauch nach Möglichkeit an den Akkuanschlüssen auf einer repräsentativen Strecke. Die Nennleistung eines Motors mit der gesamten Schichtdauer zu multiplizieren, kann den tatsächlichen Verbrauch deutlich verfehlen.
Rechenbeispiel zur Auslegung – keine Produktspezifikation: Der Roboter nimmt im Durchschnitt 250 W aus dem Akku auf und soll vier Stunden ohne Nachladen arbeiten.
- Benötigte Energie: 250 W × 4 h = 1.000 Wh.
- Angenommen, im Betrieb werden 80 % der verfügbaren Akkukapazität genutzt.
- Angenommen, die geforderte Laufzeit soll noch erreicht werden, wenn der Akku 80 % seiner ursprünglichen Kapazität behält.
- Benötigte Nennenergie des neuen Akkupacks: 1.000 Wh ÷ (0,80 × 0,80) ≈ 1.563 Wh.
- Bei 25,6 V Nennspannung: 1.563 Wh ÷ 25,6 V ≈ 61 Ah.
Unter diesen Annahmen liegt ein Akkupack mit 25,6 V und 60 Ah knapp unter dem errechneten Bedarf. Prüfen Sie die nächste geeignete Kapazität anhand von gemessener Leistung, Abmessungen und Stromgrenzen. Kälte, längere Strecken oder andere Nutzlasten können zusätzliche Reserve erfordern.
Da die angenommenen 250 W am Akku gemessen werden, sind nachgelagerte Umwandlungsverluste bereits enthalten. Wenn Sie stattdessen von mechanischer Ausgangsleistung oder einer Messung hinter einem Wandler ausgehen, müssen Sie die dazwischenliegenden Verluste gesondert berücksichtigen. Die beiden Faktoren von 80 % sind Auslegungsannahmen und keine allgemeinen Betriebsgrenzen für LFP-Akkus.
Zulässigen Strom und Kapazität getrennt prüfen
Amperestunden beschreiben die Kapazität, nicht den Strom, den ein Akkupack liefern kann. Ein Akku kann genügend Energie für die Schicht speichern und trotzdem beim Beschleunigen oder Heben abschalten.
Erfassen Sie Dauerstrom, höchste Stromspitzen, deren Dauer und Wiederholhäufigkeit. Bewerten Sie diese Werte bei der niedrigsten vorgesehenen Betriebsspannung und den relevanten Temperaturen.
Ein angenommener elektrischer Leistungsbedarf von 2.000 W an einem 22-V-Batteriebus erfordert beispielsweise etwa 91 A. Das ist eine andere Anforderung als die durchschnittliche Last für die Laufzeitberechnung. Prüfen Sie Zellen, BMS, Leitungen, Sicherungen und Anschlüsse als vollständigen Strompfad.
Manche Antriebe führen beim Bremsen Energie in den Akku zurück. Bei dieser Rekuperation muss die Steuerung die jeweils zulässige Ladestromgrenze beachten, auch wenn der Akkupack fast voll ist.
Das Laden an den Arbeitsablauf anpassen
Ein Roboter, der nachts lädt, benötigt einen anderen Energieplan als einer, der zwischen Aufträgen zur Ladestation zurückkehrt. Bei kurzen Ladepausen im laufenden Betrieb müssen Sie sowohl den Verbrauch zwischen den Besuchen als auch die tatsächlich an der Station nachgeladene Energie berechnen.
Als Beispiel liefern 800 W Netto-Ladeleistung über 15 Minuten 200 Wh elektrische Energie in den Akku. Nach Speicher- und Entladeverlusten steht für die spätere Arbeit weniger Energie zur Verfügung. Verzögerungen beim Andocken, Verbraucher im Roboter und abnehmender Ladestrom können den Energiegewinn weiter verringern. Validieren Sie den Ladeplan anhand aufgezeichneter Ladedaten.
Stimmen Sie Ladeprofil, Höchstspannung und Strom auf den konkreten Akkupack ab. Prüfen Sie die Belastbarkeit der Ladekontakte, das Aufwachverhalten und das Beenden des Ladevorgangs, wenn das BMS die Ladefreigabe zurücknimmt. Der Leitfaden zur Ladekompatibilität von LiFePO4 erläutert die grundlegenden Prüfungen am Ladegerät.
Kalte Umgebungen erfordern besondere Aufmerksamkeit. Für Laden und Entladen gelten unterschiedliche Temperaturgrenzen; die zulässige Ladetemperatur hängt vom Produkt ab. Befolgen Sie die Anweisungen des ausgewählten Akkus und bestätigen Sie, dass eine gegebenenfalls vorhandene Heizung die Zellen in den erlaubten Ladetemperaturbereich bringt.
BMS und Robotersteuerung aufeinander abstimmen
Das Batteriemanagementsystem überwacht und schützt den Akkupack. Der Roboter benötigt außerdem verwertbare Angaben zu verbleibendem Ladezustand, Temperatur, Stromgrenzen und Fehlern, damit er seinen Betrieb anpassen kann, bevor die Schutzfunktionen eingreifen.
Fordern Sie die Kommunikationsspezifikation frühzeitig an. Eine CAN- oder RS485-Schnittstelle allein belegt keine Kompatibilität. Bestätigen Sie Nachrichtenformate, Einheiten, Aktualisierungsraten, Verdrahtung, gegebenenfalls Abschlusswiderstände und das Verhalten bei Kommunikationsausfall. Legen Sie fest, wann der Roboter die Last reduziert, zum Laden zurückkehrt oder anhält.
Planen Sie Ladepausen nicht ausschließlich anhand der Klemmenspannung. Nutzen Sie eine für die gewählten Zellen und das Einsatzprofil validierte Ladezustandsschätzung. Eine Ladezustandsanzeige kann Strom, Temperatur und Batteriemodelle kombinieren, um die verbleibende Ladung zu ermitteln.
Bereiten Sie für die OEM-Integration elektrische Anforderungen und Kommunikationsdetails zusammen mit der mechanischen Zeichnung vor. Diese Unterlagen helfen bei der Abstimmung kundenspezifischer Lithium-Akkupacks.
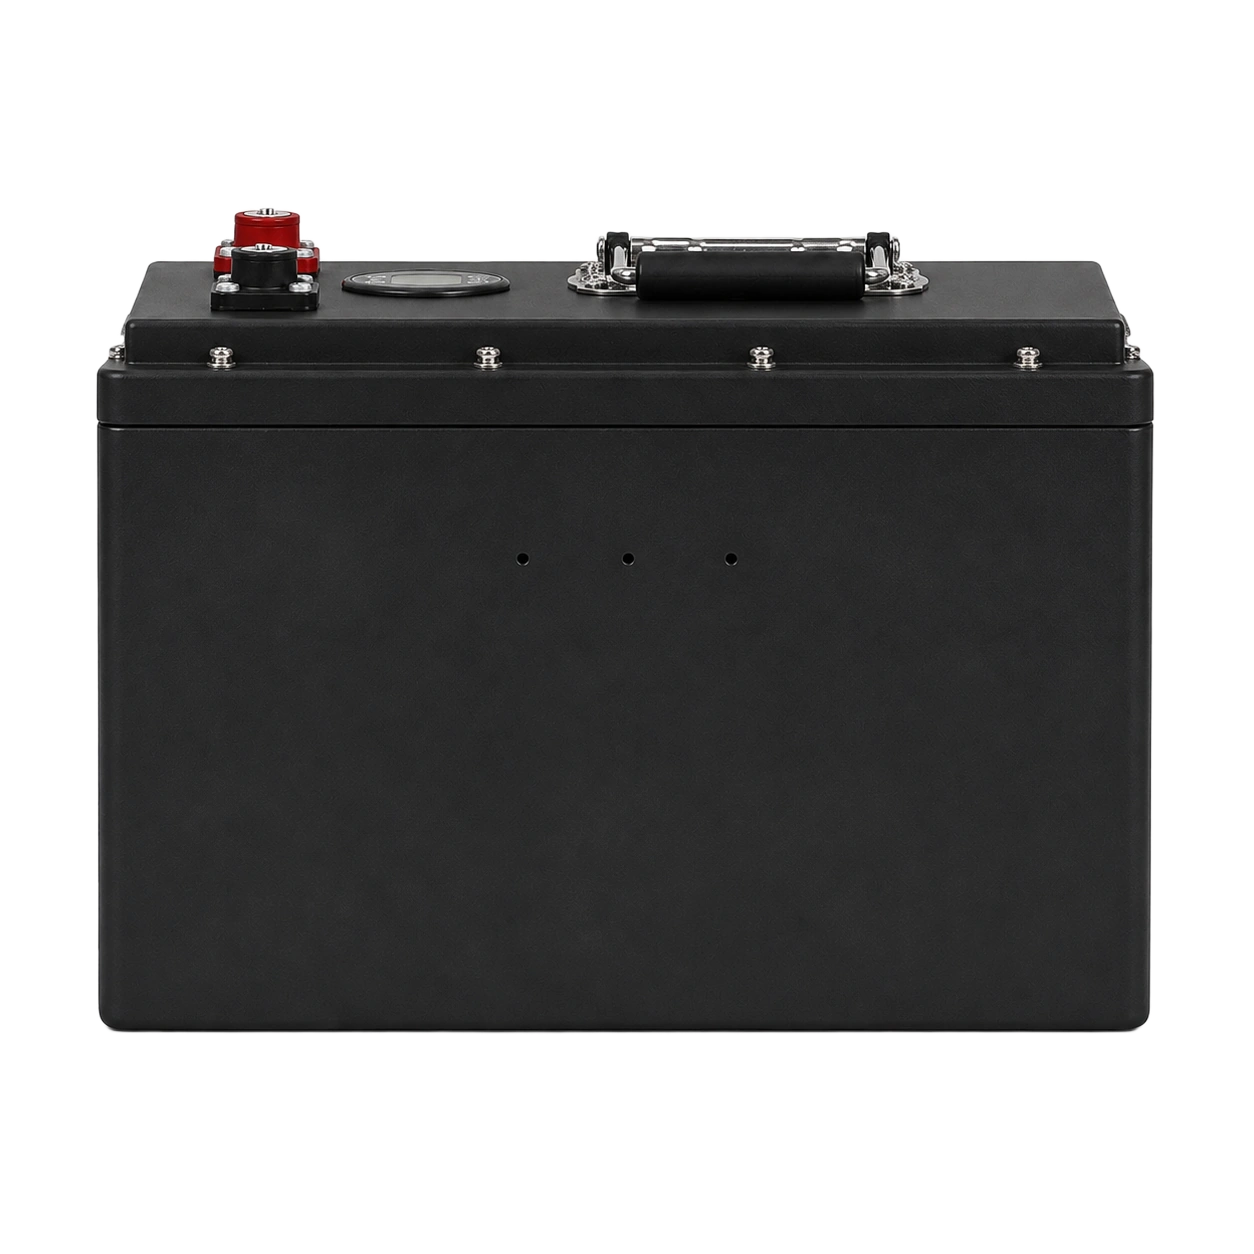
Als konkretes Produktbeispiel ist der LiFePO4-Roboterakkupack 8S1P 100Ah von Hysincere mit 25,6 V und 2.560 Wh sowie CAN- und RS232-Kommunikation angegeben. Die angegebenen Abmessungen betragen 172 × 315 × 315 mm, das Gewicht 21,35 kg. An diesem Beispiel lassen sich die Abwägungen zwischen Energie, Schnittstellen und Einbau nachvollziehen; die Angaben belegen noch keine Eignung für einen bestimmten Roboter. Vergleichen Sie alle elektrischen Grenzen und das Kommunikationsprotokoll, bevor Sie den Akkupack als Kandidaten betrachten.
Den Akkupack im tatsächlichen Roboter validieren
Ein Prüfstandtest bestätigt nur einen Teil der Auslegung. Fahren Sie die vorgesehene Strecke mit realistischen Nutzlasten, Anfahrvorgängen, Kurven, Stopps und Ladebesuchen. Beziehen Sie den niedrigsten geplanten Ladezustand und den erwarteten Temperaturbereich ein.
Zeichnen Sie bei der Validierung Akkuspannung, Stromspitzen, Temperatur, Energieverbrauch, gemeldeten Ladezustand und Schutzereignisse auf. Prüfen Sie, ob der Roboter seine Aufgaben erledigt und mit der vorgesehenen Reserve die Ladestation erreicht. Wiederholen Sie Andockvorgänge, um Kontakte, Ausrichtung und Ladeunterbrechungen zu bewerten.
Stellen Sie dem Lieferanten vor einer Musteranfrage folgende Angaben bereit:
- Betriebsspannungsbereich, gemessener Arbeitszyklus und erforderliche Laufzeit.
- Dauerstrom, Spitzenstrom mit Dauer und Anforderungen an die Rekuperation.
- Verfügbare Ladezeit, Ladegerät und Andockschnittstelle.
- Abmessungen des Akkufachs, Gewichtsgrenze, Befestigung und Anordnung der Anschlüsse.
- Betriebstemperaturen, Belastung durch Wasser oder Staub sowie Vibrationen.
- Kommunikationsprotokoll, Fehlerreaktionen und benötigte Projektnachweise.
Damit haben beide Teams eine klare Grundlage, um geeignete Akkupacks zu vergleichen und die Abnahmekriterien für Muster zu vereinbaren.
Welche Akkus braucht Ihr Roboter?
Planen Sie einen mobilen oder Service-Roboter? Senden Sie Hysincere über die Projektanfrage Aufgabe, Spannungsbereich, Lastmessungen, Ladeplan und Zeichnung des Akkufachs. Fügen Sie das Steuerungsprotokoll hinzu, damit elektrische, mechanische und Anforderungen an die Kommunikation gemeinsam geprüft werden können.
Fragen zu Akkus für mobile Roboter
Benötigt jeder Roboterakku eine CAN-Schnittstelle?
Die Schnittstelle richtet sich nach den Anforderungen der Robotersteuerung. Manche Plattformen nutzen einfache Statussignale, andere benötigen detaillierte Akkudaten und Stromgrenzen. Bei CAN müssen beide Seiten dasselbe Nachrichtenprotokoll unterstützen.
Kann die Bleibatterie eines Roboters durch LiFePO4 ersetzt werden?
Das kann nach einer Prüfung von Spannungsbereich, Ladegerät, Strom, Befestigung, Kommunikation und Schutzverhalten möglich sein. Eine ähnliche Nennspannung oder ähnliche Gehäuseabmessungen belegen keinen direkten Ersatz.
Ist LiFePO4 für jeden Roboter geeignet?
Die Eignung hängt von Energiebedarf, Platz, Gewicht, Strom und Ladebedingungen ab. Bei häufig genutzten fahrenden Robotern lohnt sich die Prüfung von LFP. Kompakte oder gewichtssensible Plattformen benötigen einen Vergleich vollständiger Akkupacks.
Bedeutet eine höhere Ah-Angabe auch mehr Leistung?
Eine höhere Ah-Angabe bedeutet mehr gespeicherte Ladung bei der angegebenen Spannung. Die verfügbare Leistung hängt außerdem von Spannung und zulässigem Entladestrom ab. Prüfen Sie Dauer- und Pulsstromgrenzen getrennt.
Die Rechenbeispiele verwenden ausdrücklich genannte Annahmen. Bestätigen Sie die endgültigen elektrischen Anforderungen, Ladebedingungen und mechanischen Vorgaben anhand der Spezifikationen des ausgewählten Akkupacks und Roboters.