Wann funktioniert die RS485-Anbindung eines Roboterakkus wirklich? Drei Prüfungen helfen: Die Steuerung erhält Antworten, die ausgewerteten Werte stimmen, und die Steuerung bemerkt, wenn keine neuen Daten mehr kommen. Ein Spannungswert auf dem Display ist davon noch weit entfernt.
Wenn Sie bereits ein Problem haben, ordnen Sie es zuerst ein: gar keine Antwort, Antworten mit falschen Daten oder eine Verbindung, die erst im Betrieb des Roboters abbricht. Jeder Fall führt an eine andere Stelle.
Das Protokoll muss zum geprüften Akku passen
RS485 legt nur die elektrische Schnittstelle fest. Wie die Steuerung den Akku abfragt und was jedes Byte einer Antwort bedeutet, regelt RS485 nicht. Auch wenn Akku und Steuerung beide eine RS485-Schnittstelle haben, muss die Software also unter Umständen angepasst werden. Den Unterschied zwischen beiden Ebenen erklären die RS-485-Grundlagen von TI anschaulich.
Fordern Sie beim Akkulieferanten zwei Dinge an: die Pinbelegung der Schnittstelle und das Kommunikationsprotokoll, das zum BMS (Batteriemanagementsystem) und zur Firmwareversion des Musters gehört. Klären Sie zuerst, ob Modbus RTU oder ein herstellerspezifisches Protokoll verwendet wird. Auch bei Modbus brauchen Sie die Registertabelle dieses Akkus, um zu wissen, unter welchen Adressen Spannung, Strom und Alarme liegen.
Hilfreich ist außerdem eine Beispielabfrage mit der erwarteten Antwort. Dann kann der Steuerungsentwickler zuerst die Rohbytes zum Laufen bringen und erst danach Anzeige und Rückkehr zur Ladestation programmieren. Fragen Sie auch, ob die Steuerung den Akku abfragt oder der Akku von sich aus sendet. Warten beide Seiten aufeinander, meldet das Programm keinen Fehler, aber es kommen keine Daten.
Keine Antwort: von der Verdrahtung bis zur Abfrage prüfen
Schalten Sie das Gerät gemäß Servicevorgabe spannungsfrei und vergleichen Sie den tatsächlichen Kabelbaum mit den Schnittstellenzeichnungen beider Seiten: Pinnummern, Signalbelegung und eine eventuell nötige Bezugsmasse. Dass der Stecker passt, heißt nicht, dass die Pins übereinstimmen. Prüfen Sie auch die Polarität der Signale anhand der Unterlagen, statt sich nur auf die Bezeichnungen A und B zu verlassen.
Prüfen Sie danach Baudrate, Datenbits, Parität und Stoppbits. Bei einem Abfrage-Antwort-Protokoll kontrollieren Sie außerdem Adresse, Befehl, Rahmenlänge und Prüfsumme der gesendeten Abfrage, wie lange der Akku nach dem Einschalten bis zur ersten Antwort braucht und wie lange die Steuerung wartet. Stimmt das Befehlsformat, die Adresse aber nicht, kommt auch nach vielen Wiederholungen keine Antwort.
Klappt die Kommunikation auf dem Prüftisch mit kurzem Kabel, wird im Roboter aber unzuverlässig, vergleichen Sie, was sich geändert hat: Kabelführung, Stecker, Bezugsmasse und Abschlusswiderstände. Ein falscher Abschluss kann Signalreflexionen verursachen. Einen Widerstand ohne Kenntnis der vorhandenen Schaltung nachzurüsten, kann aber neue Probleme schaffen. Die elektrischen Zusammenhänge erklärt der RS-485-Designleitfaden von TI; die konkrete Verdrahtung richtet sich weiterhin nach den Schnittstellenzeichnungen von Akku und Steuerung.
Plausible Werte können falsch ausgewertet sein
Legen Sie bei der Inbetriebnahme Rohantworten und ausgewertete Werte nebeneinander. So fallen Fehler bei Skalierung und Bytereihenfolge am ehesten auf. Angenommen, das Protokoll gibt die Spannung in Schritten von 0,1 V an. Dann bedeutet der Rohwert 256 eine Spannung von 25,6 V. Wird er fälschlich als Millivolt umgerechnet, zeigt das Display 0,256 V.
Manche Fehler sind schwerer zu erkennen. Der Betrag des Stroms stimmt, aber das Vorzeichen für Laden und Entladen ist vertauscht. Ein Temperaturwert sieht normal aus, stammt aber von der BMS-Platine statt von den Zellen, die Sie eigentlich überwachen wollten. Bevor Sie einen Wert beurteilen, klären Sie, was das Feld genau darstellt.
| Datenfeld | Im Protokoll nachsehen | Bedeutung für die Anwendung |
|---|---|---|
| Spannung und Strom | Datentyp, Byte- oder Wortreihenfolge, Skalierung, Einheit und Vorzeichen | Neben dem Wertebereich muss auch die Stromrichtung richtig gelesen werden. |
| Ladezustand (SOC) | Skalierung, ungültige Werte und Aktualisierung | Ein fehlender oder veralteter Wert darf nicht als aktueller Ladestand gelten. |
| Temperatur | Sensorposition, Einheit und Kodierung | Temperaturen von verschiedenen Stellen beschreiben verschiedene Bereiche des Akkupacks. |
| Alarme und Status | Bedeutung jedes Statusbits, Bedingungen für Setzen und Zurücksetzen | Kommunikations-Timeouts, Akkualarme und Schutzabschaltungen müssen getrennt behandelt werden. |
Prüfen Sie neben normalen Werten auch, wie das Protokoll ungültige oder nicht verfügbare Daten kennzeichnet, damit „nicht unterstützt“ nicht als echte Messung angezeigt wird. Die Tabelle nennt typische Prüfpunkte; nicht jedes BMS liefert alle diese Daten.
Sind die Daten nach Start, Laden und Verbindungsabbruch noch verlässlich?
Angenommen, die letzte gültige Antwort meldete 60 % Ladestand, danach brach die Kommunikation ab. Der Roboter verbraucht weiter Energie, das Display bleibt aber womöglich bei 60 % stehen. Die Steuerung muss deshalb festhalten, wann die letzte gültige Nachricht eingegangen ist, um aktuelle Daten von gespeicherten Werten zu unterscheiden.
Legen Sie das Timeout anhand des Aktualisierungs- oder Antwortintervalls im Protokoll und der Betriebsanforderungen des Roboters fest. Was das Gerät nach einem Timeout tut und welche Bedingungen für das Weiterarbeiten erfüllt sein müssen, gehört ebenfalls ins Programm. Eine erneute Abfrage macht alte Akkudaten nicht zu gültigen neuen Daten.
Prüfen Sie mit der vorgesehenen Steuerungssoftware die Kommunikation beim Start, im Normalbetrieb und beim Laden. Hat der Akku einen Schlaf- und Aufwachmodus, testen Sie auch diese Übergänge. Fehlende Antworten und die Wiederherstellung lassen sich mit kontrollierten Kommunikationstests oder Simulation prüfen; eine elektrische Schutzabschaltung müssen Sie dafür nicht absichtlich auslösen. Steht die Verbindung wieder, stellen Sie sicher, dass neue gültige Daten die alten Werte ersetzt haben und der Roboter erst weiterarbeitet, wenn die vereinbarten Bedingungen erfüllt sind. Wieder eine Antwort zu erhalten, heißt nicht, dass das Gerät sicher weiterlaufen kann.
Auch das Zusammenspiel von Alarmen und Abschaltungen sollte im Protokoll stehen. Bei vorhersehbaren Situationen wie niedrigem Ladestand oder erhöhter Temperatur warnt das BMS frühzeitig, damit der Roboter Zeit hat, langsamer zu fahren, zur Ladestation zurückzukehren oder sicher anzuhalten. Bei schweren Fehlern wie einem Kurzschluss trennt es aus Sicherheitsgründen sofort. Die Steuerung muss wissen, was nach jeder Alarmart zu tun ist.
Bleibt der Roboter stehen, bringen Sie Steuerungsereignisse, Akkunachrichten und verfügbare Spannungs- und Strommessungen auf eine gemeinsame Zeitachse: Ist zuerst die Versorgung eingebrochen, hat zuerst das BMS eine Schutzfunktion gemeldet, oder hat die Steuerung angehalten, weil keine Daten mehr kamen? Kommunikationsprotokolle erklären nicht jedes Versorgungsproblem, aber die Reihenfolge zeigt, wo Sie weitersuchen sollten.
Bei der Akkuauswahl die Schnittstellendetails mitprüfen
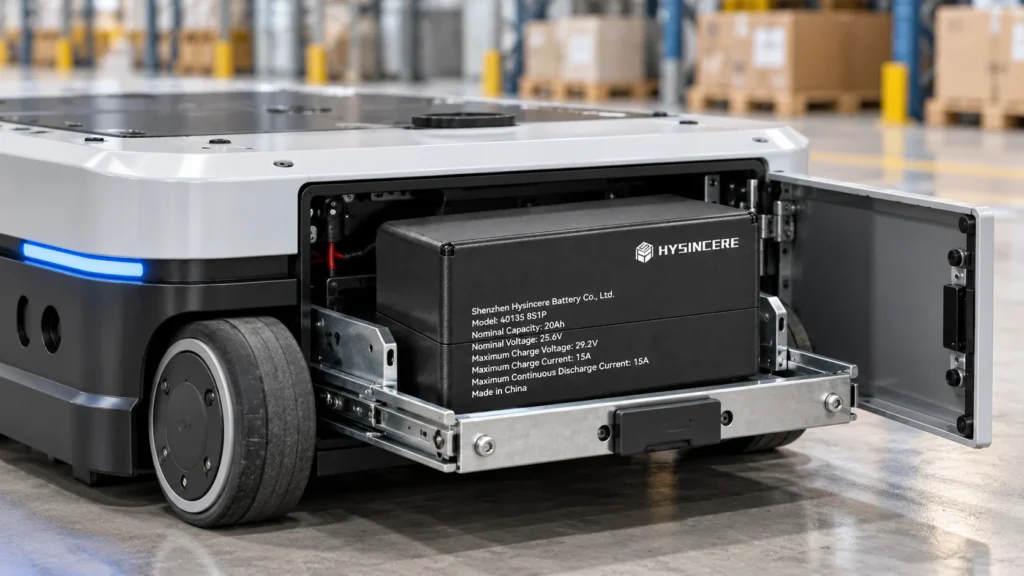
Ein Beispiel ist der 40135 8S1P 20Ah 25,6 V Akkupack für Robotik von Hysincere. Er hat eine Nennspannung von 25,6 V, eine Kapazität von 20 Ah und einen Energiegehalt von 512 Wh, einen maximalen Dauerentladestrom von 15 A, einen Spitzenentladestrom von 20 A für 5 Sekunden und eine RS485-Schnittstelle. Für eine erste Auswahl reichen diese Daten. Wie die Steuerung angepasst wird, hängt von der zugehörigen Pinbelegung und dem Protokoll ab. Last, Kapazität und Ladeanforderungen können Sie mit unserem Ratgeber zur Akkuauswahl für Roboter abgleichen.
Soll die Kommunikation dem Protokoll Ihrer Steuerung folgen, stellen Sie bitte Protokollunterlagen, Pinbelegung, Baudrate, Nachrichtenintervall, Dateneinheiten und Fehlerdefinitionen bereit, idealerweise auch eine Steuerung für die gemeinsame Inbetriebnahme. Wir ordnen dann SOC, Spannung, Strom, Temperatur, zulässigen Strom, Alarme und Lade- und Entladefreigaben zu und testen gemeinsam, wie sich die ganze Maschine bei Störungen verhält.
Wenn die Anbindung funktioniert, bewahren Sie eine Reihe funktionierender Abfragen und Antworten zusammen mit Akkumodell, BMS-Firmware, Version der Steuerungssoftware und Testergebnissen auf. Ändern sich später ein Feld oder das Aktualisierungsintervall, können Sie anhand dieser Aufzeichnung gezielt nachprüfen, statt die damalige Konfiguration zu erraten. Die übrigen Prüfungen am Gerät beschreibt unser Beitrag zur Musterfreigabe kundenspezifischer Akkupacks.
Ihre Akkuschnittstelle besprechen
Welche Steuerung verwenden Sie und was passiert bei der Kommunikation mit dem Akku? Protokollunterlagen oder Kommunikationslogs können Sie an die E-Mail-Adresse auf unserer Kontaktseite senden.
Häufige Fragen zur Kommunikationsanbindung
Welche Kommunikationsschnittstellen unterstützen Hysincere-Akkus? Ist CAN oder CANopen möglich?
UART, CAN, RS485 und SMBus lassen sich projektbezogen entwickeln, CANopen wird nach den Anforderungen der Steuerung angepasst. CANopen ist ein übergeordnetes Protokoll auf Basis von CAN. Eine CAN-Schnittstelle bedeutet also nicht automatisch CANopen-Unterstützung. Wir klären zuerst Nachrichten, Verdrahtung und Softwareversionen und entscheiden dann, ob eine bestehende Lösung passt oder eine Entwicklung nötig ist.
Wie genau ist die Anzeige des Ladezustands (SOC)?
Der SOC wird vom BMS berechnet, nicht direkt gemessen. Seine Genauigkeit hängt von Strommessung, Kapazitätskalibrierung, Temperatur, Alterung und Kalibrierung ab. Zu Projektbeginn sollte festgelegt werden, wie die Genauigkeit bewertet wird: unter welchen Betriebsbedingungen, Temperaturen und Kalibrierzuständen, gegen welche Referenz und welche Abweichung zulässig ist. Danach wird nach dieser Methode geprüft. Bei einem AGV ist die Genauigkeit im unteren Ladebereich am wichtigsten, weil sie bestimmt, wann das Fahrzeug zum Laden fährt.
Kann der Akku den Rückspeisestrom beim Bremsen des Roboters aufnehmen?
Rekuperation beim Bremsen lädt den Akku. Ob das möglich ist, hängt davon ab, ob der Akku in diesem Moment Ladung aufnehmen kann. Ist er voll oder kalt, kann er das nicht. Dann muss die Steuerung die Rekuperation begrenzen oder die überschüssige Energie in einen Bremswiderstand leiten, statt sich darauf zu verlassen, dass das BMS plötzlich trennt. Bei der Musterprüfung sollten Bergabfahrten mit vollem Akku und Vollbremsungen gezielt getestet werden.
Die Kommunikationsbuchse ist RJ45. Kann ich ein normales Netzwerkkabel verwenden?
Nicht unbedingt. RJ45-Buchsen sehen gleich aus, die Pinbelegung kann sich aber unterscheiden. Verwenden Sie das Kommunikationskabel, das zu den Schnittstellenzeichnungen von Akku und Steuerung passt, nicht irgendein Netzwerkkabel. Hat der Akku DIP-Schalter, stellen diese meist Adresse, Master/Slave-Rolle oder Protokoll ein; die Einstellung erfolgt laut Anschlussplan.
Das Artikelbild ist eine Anwendungsillustration auf Basis eines Produktfotos eines Hysincere-Akkus. Die Daten des 40135 8S1P 20Ah stammen aus den Produktunterlagen von Hysincere mit Stand Oktober 2026; für Verdrahtung und Inbetriebnahme gelten das aktuelle Datenblatt, die Schnittstellenzeichnung und das Kommunikationsprotokoll des Modells. Die Nachrichtenwerte in diesem Beitrag sind Beispiele.