机器人 RS485 电池通信,调到什么程度才算通?可以用三条来判断:控制器收得到回复,解析出来的数值是对的,数据停止更新时控制器能发现。屏幕上跳出一个电压值,离这三条还差得远。
如果已经遇到问题,先分清是哪一种:完全没有回复,有回复但数据不对,还是机器人跑起来以后才掉线。三种情况,查的方向不一样。
先拿到这块样品对应的协议
RS485 只规定电气接口,没有规定控制器怎么查询电池、回复里每个字节代表什么。所以电池和控制器都有 RS485 口,软件照样可能要适配。这两层的区别,TI 的 RS-485 基础资料讲得很清楚。
向电池供应商要两样东西:接口引脚图,以及和样品的 BMS(电池管理系统)、固件版本对应的通信协议。先确认用的是 Modbus RTU 还是供应商自己的协议。就算是 Modbus,也要有这块电池的寄存器表,才知道电压、电流、告警分别从哪个地址读。
最好再要一组查询报文和对应的预期回复。控制器工程师可以先对着收发的字节调通,再去做屏幕显示和回充逻辑。还要问清楚:数据是控制器去查,还是电池主动上报?两边都在等对方先发,程序不报错,可就是没有数据。
完全没有回复:从接线一路查到报文
按设备检修要求断电,然后拿两端的接口图对照实际线束:引脚编号、信号定义、需要的参考地连接。插头插得上,不代表引脚功能对得上。信号极性也要按文档核对,不能只看 A、B 两个字母就接。
接着核对波特率、数据位、校验位和停止位。如果是查询后回复的协议,再看发出去的地址、命令、帧长度和校验码对不对,以及电池上电后多久才能回复、控制器又等了多久。命令格式没错、地址错了,发多少遍也收不到回复。
工作台上用短线能通,装进机器人后却时好时坏,就对比装机前后改了什么:走线位置、接头、参考地连接、终端电阻的配置。终端匹配不对可能引起信号反射;可在不清楚现有电路的情况下随手加一个电阻,也可能带来新问题。这些电气上的原因,可以参考TI 的 RS-485 设计指南;具体怎么接,还是以电池和控制器的接口图为准。
数值看着正常,也可能解析错了
联调时把原始回复和解析结果并排放着看,倍率和字节顺序的错误最容易暴露出来。假设协议规定电压的单位是 0.1V,原始值 256 就是 25.6V;要是误按毫伏换算,屏幕上就会显示 0.256V。
有些错误更隐蔽。比如电流大小读对了,充电和放电的正负号却反了;温度数值看着正常,读的却是 BMS 板的温度,不是您想看的电芯温度。判断一个数对不对之前,先弄清这个字段到底代表什么。
| 数据 | 协议里要看什么 | 对使用有什么影响 |
|---|---|---|
| 电压、电流 | 数据类型、字节或字的顺序、倍率、单位和正负号 | 除了数值范围,电流方向也要读对。 |
| 剩余电量(SOC) | 比例、无效值和更新方式 | 不能把缺失或过期的读数当成当前电量。 |
| 温度 | 传感器位置、单位和编码方式 | 不同位置的温度,反映的是电池包的不同部位。 |
| 告警与状态 | 各状态位的含义,出现和解除的条件 | 通信超时、电池告警和保护动作要分开判断。 |
除了正常值,还要看协议里的无效值或“不可用”状态是怎么表示的,别把“不支持该数据”显示成一次真实测量。表里列的是常见的检查对象,不是说每款 BMS 都提供这些数据。
启动、充电、掉线之后,数据还可信吗
假设最后一条有效回复显示电量 60%,接着通信断了。机器人还在耗电,屏幕却可能一直停在 60%。控制器要记录最后一条有效报文是什么时候收到的,才能分清哪个是当前数据、哪个是之前存下的旧读数。
超时时间要结合协议的更新或回复周期,以及机器人的运行要求来定。超时以后设备怎么处理、满足什么条件才恢复运行,也要写进程序。重发一次查询,旧数据不会因此变成新数据。
用计划采用的控制器软件,把启动、正常工作和充电过程中的通信都测一遍。电池如果设计了休眠和唤醒,也把这两个切换过程测进去。丢失回复和恢复,可以用受控的通信测试或模拟来检查,不需要为了验证超时去故意触发电气保护。连接恢复后,要确认新的有效数据已经替换了旧读数,机器人也是在约定的恢复条件满足后才继续工作。收到回复,不等于设备可以安全地恢复运行。
告警和停机怎么配合,最好也写进协议。电量低、温度偏高这类能预见的情况,BMS 会提前告警,让机器人有时间减速、回充或安全停下;短路这类严重故障,为了安全会立即切断。主机那边要清楚每种告警之后该做什么。
机器人停机时,把控制器事件、电池报文,以及能拿到的电压、电流测量放到同一条时间轴上:是供电先掉下来,BMS 先报了保护,还是控制器收不到数据才停机?通信记录不一定能解释供电问题,但先后顺序能告诉您下一步该查哪里。
选定电池时,把接口细节一起核对
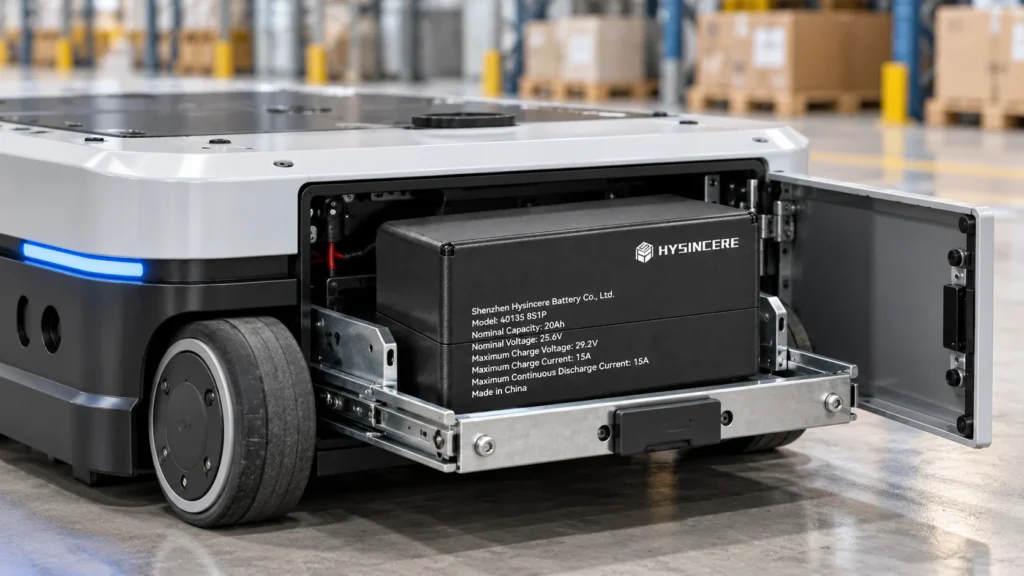
以海芯的 40135 8S1P 20Ah 25.6V 机器人锂电池组为例,它标称 25.6V、20Ah、512Wh,最大持续放电电流 15A,5 秒峰值放电电流 20A,带 RS485 通信接口。这些参数够做初步选型;控制器具体怎么适配,还要看对应的引脚图和协议。负载、容量和充电要求,可以对照机器人电池选型指南一起核对。
如果要按您控制器的协议定制通信内容,请准备好协议文档、针脚定义、通信速率、报文周期、数据单位和故障定义,最好再提供一台联调用的控制器。我们会把 SOC、电压、电流、温度、允许电流、告警和充放电许可这些数据对上,再一起测异常情况下整机怎么动作。
联调通过后,留一组能正常工作的查询和回复,连同电池型号、BMS 固件、控制器软件版本和测试结果一起存档。以后某个字段或更新周期变了,就能对着这份记录复测,不用再去猜当时是什么配置。整机的其他检查,可以接着看定制电池包样品验收方法。
聊聊您的电池通信接口
告诉我们您用的是什么控制器,和电池通信时遇到了什么情况。协议文件或通信日志可以发到联系页面上的邮箱。
通信联调常见问题
海芯的电池支持哪些通信方式?能用 CAN 或 CANopen 吗?
UART、CAN、RS485、SMBus 都可以按项目开发,CANopen 按主机要求适配。CANopen 是建在 CAN 上的上层协议,电池有 CAN 口,不代表直接支持 CANopen。我们会先确认报文、接线和软件版本,再决定用现有方案还是定制开发。
电池显示的剩余电量(SOC)误差能做到多少?
SOC 是 BMS 算出来的,不是直接测出来的,准不准取决于电流采样、容量标定、温度、老化和校准。项目开始时要先约定精度怎么算:在什么工况、温度和校准条件下,跟什么参考值比,误差多少算合格,再按这个方法测试。对 AGV 来说,低电量那一段最要准,因为它决定机器什么时候回去充电。
机器人刹车时回充的电流,电池能接收吗?
刹车回充就是在给电池充电,要看电池当时能不能接。满电或低温时,电池接不了这部分电,主机要限制再生制动,或者让多出来的能量走制动电阻,不能指望 BMS 突然断开来处理。样品测试时,满电下坡、急刹这些情况要专门测。
通信口是 RJ45 的,能直接用普通网线吗?
不一定。RJ45 口看起来一样,针脚定义可能不同,要用和电池、控制器接口图对应的通信线,不能随便拿一根网线插上。如果电池上有拨码开关,一般用来设地址、主从机或协议,按接线图设置。
题图为机器人应用示意图,根据海芯电池产品实拍图制作。文中 40135 8S1P 20Ah 的参数来自海芯 2026 年 10 月的产品资料,接线和联调请以该型号最新的规格书、接口图和通信协议为准;文中的报文数值仅为举例。