Ein Roboterakku und seine Steuerung können beide RS485 unterstützen und trotzdem keine nutzbaren Daten austauschen. Prüfen Sie vor der Musterfreigabe die Verdrahtung, das Protokoll, die Bedeutung der Daten und die Reaktion des Roboters, wenn Daten fehlen.
Vergleichen Sie die Kommunikationsspezifikation des Akkus mit den Anforderungen der Steuerung, bevor Sie das Muster testen. Legen Sie fest, was die Integration leisten muss, und bewahren Sie die Ergebnisse zusammen mit der freigegebenen Akkukonfiguration auf.
Mit dem Protokoll des tatsächlichen Musters beginnen
RS485 beschreibt die elektrischen Eigenschaften von Treibern und Empfängern. Nachrichten, Datenfelder und Steuerbefehle eines Akkus sind darin nicht festgelegt. Die RS-485-Grundlagen von Texas Instruments erläutern diese Trennung zwischen elektrischer Schnittstelle und übergeordnetem Protokoll.
Fordern Sie die Protokollbeschreibung an, die zur Hardware und Firmware des Batteriemanagementsystems (BMS) im Muster passt. Ein anderes Akkumodell desselben Lieferanten kann andere Nachrichten oder Funktionen verwenden. Klären Sie, ob Modbus RTU oder ein anderes Protokoll eingesetzt wird, und beschaffen Sie die zugehörige Registerbelegung oder Nachrichtendefinition.
Das Steuerungsteam legt fest, welche Informationen der Roboter benötigt. Der Lieferant bestätigt anschließend, welche Daten das vorgeschlagene BMS liefert und welche Funktionen noch entwickelt werden müssen.
Schnittstellen gemeinsam prüfen
Halten Sie die Anforderungen von Akku und Steuerung in einer gemeinsamen Prüfliste fest. Benennen Sie für offene Fragen jeweils eine verantwortliche Person.
| Prüfpunkt | Benötigte Informationen | Gemeinsam zu klären |
|---|---|---|
| Stecker und Verdrahtung | Steckerzeichnung, Pinbelegung, Zwei- oder Vierdrahtschnittstelle und Einbauvorgaben | Signalzuordnung, Bezugspotenzial, Schirmung und Leitungsführung passen zum Einbau |
| Serielle Einstellungen | Baudrate, Datenbits, Parität und Stoppbits | Beide Geräte verwenden kompatible Einstellungen |
| Nachrichtenaustausch | Adressierung, Abfragen, Antworten und Prüfsummenregeln | Die Steuerung kann die benötigten Nachrichten senden und auswerten |
| Zeitverhalten | Abfrage oder selbstständige Meldung, Aktualisierungsintervalle und Antwortzeiten | Abfragen, Zeitüberschreitungen und Wiederholungen entsprechen dem Protokoll |
| Versionsstand | Akkumodell, BMS-Hardware, Firmware und Protokollversion | Dokumentation und Steuerungssoftware passen zum gelieferten Muster |
Prüfen Sie die Verdrahtung gesondert. Topologie, Kabel, Abschlusswiderstände, Erdung und galvanische Trennung müssen zur Anlage passen. Der RS-485-Designleitfaden von TI erläutert die elektrischen Grundlagen. Die konkrete Verbindung muss aus den Unterlagen des Akkus und der Steuerung hervorgehen. Eine allgemeine Skizze ersetzt keine dokumentierte Pinbelegung.
Daten korrekt auswerten
Eine Zahl auf dem Display beweist noch keine korrekte Datenübertragung. Dokumentieren Sie für jedes benötigte Feld Datentyp, Bytefolge und gegebenenfalls Wortfolge, Einheit, Skalierung, Vorzeichen, Aktualisierung und ungültige Werte. Prüfen Sie auch die Bedeutung einzelner Alarmbits.
Ein Beispiel zur Datenauswertung: Definiert ein Protokoll die Packspannung als vorzeichenlose Ganzzahl in Schritten von 0,1 V, steht der Rohwert 256 für 25,6 V. Das ist ein Rechenbeispiel und keine Registerdefinition des unten genannten Hysincere-Modells. Adresse, Kodierung und gültiger Wertebereich müssen aus dem tatsächlichen Protokoll hervorgehen.
Packspannung, Strom, Ladezustand, Temperatur und Alarme sind typische Prüfpunkte. Welche davon verfügbar sind, bestimmen BMS und Protokoll. RS485 allein garantiert keines dieser Datenfelder.
Klären Sie, wie Lade- und Entladestrom dargestellt werden und welcher Temperatursensor zum gemeldeten Wert gehört. Beim Ladezustand, oft als SOC bezeichnet, muss die Steuerung erkennen können, ob der Wert noch aktuell und gültig ist, bevor sie daraus Entscheidungen zum Laden ableitet.
Unterscheiden Sie die Gültigkeit der Kommunikation von den Messwerten. Eine ausgebliebene Antwort bedeutet weder automatisch einen leeren Akku noch eine ausgelöste Schutzfunktion. Auch ein früher empfangener Wert braucht eine Prüfung auf Aktualität.
Reaktion auf fehlende Daten festlegen
Definieren Sie vor dem Test, wie die Steuerung auf veraltete oder fehlende Daten reagiert. Halten Sie Zeitgrenze, Wiederholungsversuche, Bedienerhinweis, zulässiges Betriebsverhalten und Wiederanlaufbedingungen fest. Grundlage sind die Betriebsanforderungen und die Risikobeurteilung des Roboters.
Klären Sie außerdem, wie sich die Kommunikation beim Starten, Laden, im Ruhemodus oder bei einem Schutzereignis verhält. Fernwecken, Ladesteuerung und Fehlerrücksetzung gehören nur dann in den Prüfplan, wenn der konkrete Akku sie unterstützt.
Nutzen Sie für Kommunikationsfehler geeignete freigegebene Simulationen oder Prüffunktionen. Tests elektrischer oder thermischer Schutzfunktionen benötigen einen eigenen technischen Prüfplan; sie sind kein Bestandteil eines einfachen Kommunikationstests.
Unter realistischen Betriebsbedingungen testen
Vereinbaren Sie die Abnahmekriterien vor der Musterlieferung. Ergänzen Sie die folgende Übersicht um projektspezifische Grenzen, Softwarestände, Bedingungen, Ergebnisse und Prüfer.
| Prüfsituation | Aufzubewahrende Nachweise | Abnahmefrage |
|---|---|---|
| Start und Verbindungsaufbau | Steuerungsprotokoll, Protokollversion und erste gültige Antworten | Wird unter den vereinbarten Bedingungen eine gültige Verbindung aufgebaut? |
| Normalbetrieb | Nachrichten mit Zeitstempeln und dekodierte Werte über den vorgesehenen Arbeitszyklus | Werden die benötigten Werte korrekt und häufig genug aktualisiert? |
| Laden | Ladegerät, Kommunikationsprotokoll und unterstützte Statusdaten | Interpretiert die Steuerung die verfügbaren Ladedaten richtig? |
| Fehlende oder veraltete Daten | Freigegebene Prüfmethode, Zeitüberschreitung und Steuerungsreaktion | Reagiert der Roboter wie vereinbart, ohne alte Daten als aktuell zu behandeln? |
| Wiederherstellung oder unterstütztes Aufwecken | Ereignisfolge, wieder verfügbare Daten und Steuerungszustand | Wird der Betrieb erst nach den vereinbarten Gültigkeitsprüfungen fortgesetzt? |
Bewahren Sie fehlgeschlagene und erfolgreiche Testläufe auf. Behebt ein Firmwareupdate einen Fehler, dokumentieren Sie die neue Version und wiederholen Sie die betroffenen Prüfungen. Ein einzelner Screenshot einer erfolgreichen Antwort belegt kein verlässliches Verhalten beim Starten, im Betrieb und nach einer Unterbrechung.
Ein Akkumodell als Ausgangspunkt auswählen
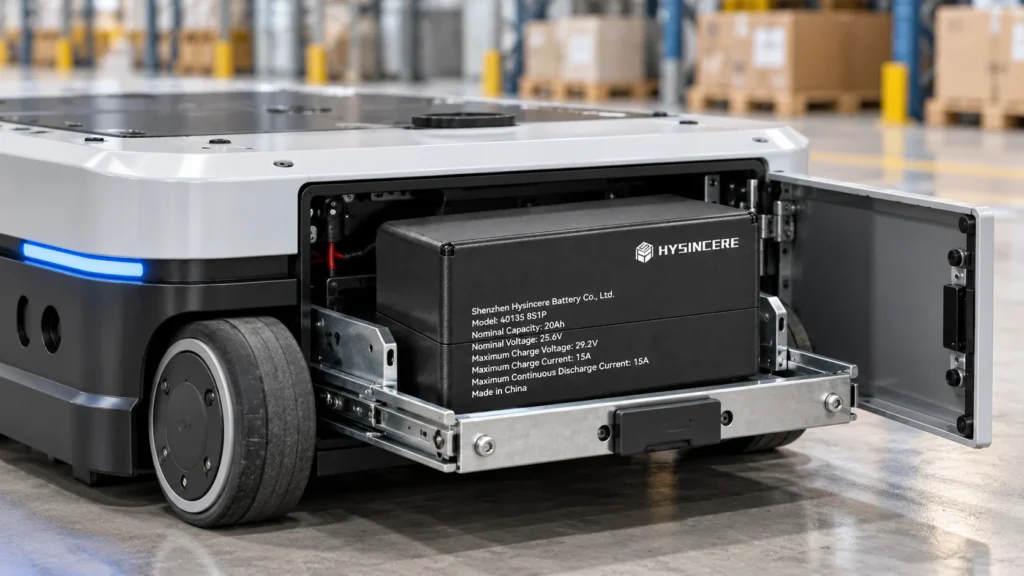
Der 40135 8S1P 20Ah 25,6V Robotik-Akkupack von Hysincere ist mit 25,6 V, 20 Ah, 512 Wh und RS485 angegeben. Diese Daten helfen bei der Vorauswahl. Ob die Kommunikation zur Steuerung passt, lässt sich erst mit den zugehörigen Schnittstellen- und Protokollunterlagen beurteilen.
Prüfen Sie zusätzlich elektrische Grenzen, Ladeanforderungen, Bauraum und Arbeitszyklus. Der Leitfaden zu LiFePO4-Akkus für mobile und Service-Roboter behandelt die übergeordnete Auswahl nach Kapazität, Leistung und Ladebetrieb.
Ergebnisse einer eindeutigen Konfiguration zuordnen
Der Abschlussbericht nennt Akkumuster, Steuerungssoftware, BMS-Firmware, Protokollversion, Ergebnisse und offene Punkte. Halten Sie fest, welcher nächste Projektschritt freigegeben ist. Änderungen an Hardware, Firmware oder Verdrahtung erfordern eine erneute Bewertung der betroffenen Prüfungen.
Für die weitere Freigabe hilft die Checkliste zur Musterfreigabe kundenspezifischer Akkupacks, elektrische, mechanische und kommunikative Prüfungen zusammenzuführen.
RS485-Akkuprojekt besprechen
Senden Sie Steuerungsanforderungen, benötigte Daten, Spannung und Strom, Ladegerät, Bauraum und Musteranzahl.